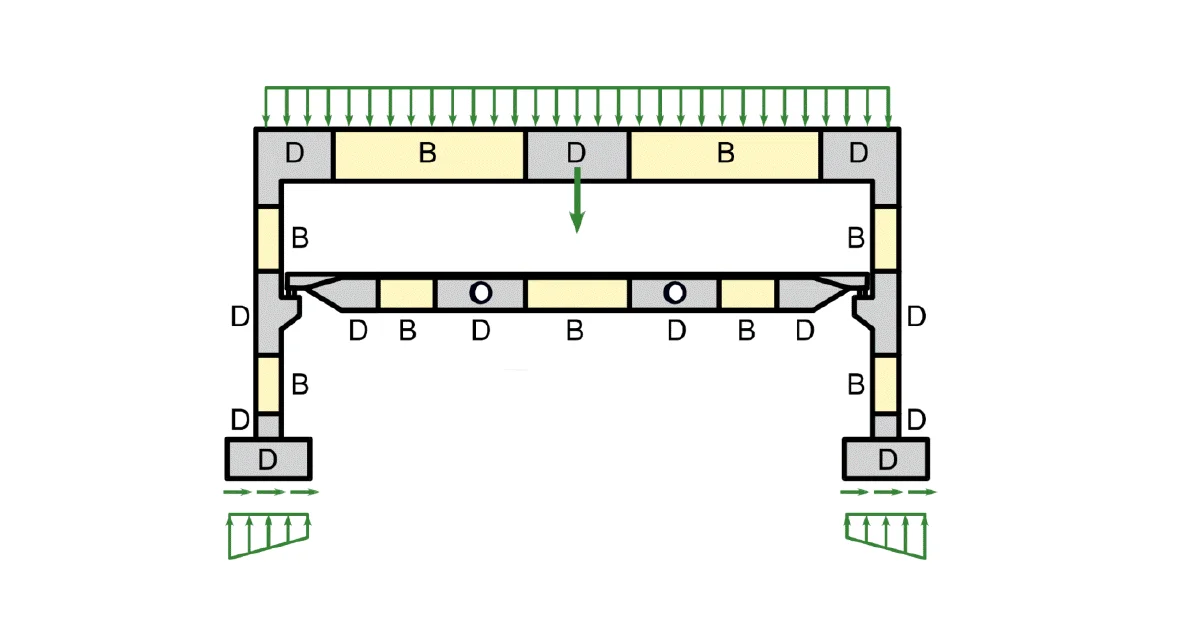
Un algorithme de Newton-Raphson (NR) complet standard est utilisé pour résoudre le problème non linéaire de la Méthode des Éléments Finis (FEM).
En général, l'algorithme NR converge rarement lorsque la charge totale est appliquée en une seule étape. Une approche usuelle, également adoptée ici, consiste à appliquer la charge de manière séquentielle en plusieurs incréments et à utiliser le résultat de l'incrément de charge précédent comme point de départ de la résolution de Newton de l'incrément suivant. Dans ce but, un algorithme de pilotage en charge a été implémenté au-dessus de l'algorithme de Newton-Raphson. Si les itérations NR ne convergent pas, l'incrément de charge courant est réduit de moitié et les itérations NR sont relancées.
Le second objectif de l'algorithme de pilotage en charge est de déterminer la charge critique, qui correspond à certains « critères d'arrêt » : plus précisément, la déformation maximale du béton, le glissement maximal dans les éléments d'adhérence, le déplacement maximal dans les éléments d'ancrage et la déformation maximale des barres de ferraillage. La charge critique est déterminée par la méthode de dichotomie. Si le critère d'arrêt est dépassé en un point quelconque du modèle, les résultats du dernier incrément de charge sont rejetés et un nouvel incrément, de taille égale à la moitié du précédent, est calculé. Ce processus est répété jusqu'à ce que la charge critique soit déterminée avec une certaine tolérance d'erreur.
Pour le béton, le critère d'arrêt a été fixé à une déformation de 5 % en compression (soit environ un ordre de grandeur au-dessus de la déformation de rupture réelle du béton) et de 7 % en traction aux points d'intégration des éléments coque. En traction, cette valeur a été choisie pour que la déformation limite du ferraillage, qui est généralement d'environ 5 % sans prise en compte du raidissement en traction, soit atteinte en premier. En compression, la valeur a été retenue parmi plusieurs alternatives comme étant suffisamment élevée pour que les effets de l'écrasement soient visibles dans les résultats, mais suffisamment faible pour ne pas causer trop de problèmes de stabilité numérique.

Pour le ferraillage, le critère d'arrêt est défini en termes de contraintes. Comme les contraintes sont modélisées au niveau de la fissure, le critère en traction correspond à la résistance en traction du ferraillage, compte tenu du coefficient de sécurité. La même valeur est utilisée pour le critère en compression.
Le critère d'arrêt dans les éléments d'adhérence et les ressorts d'ancrage est α·δumax, où δumax est le glissement maximal utilisé dans les vérifications normatives et α = 10.